Um pendant de programação é, nas palavras da ISO 10218-1, uma unidade portátil ligada ao sistema de controlo com a qual um robô pode ser programado ou movido. É também uma das interfaces homem-máquina mais críticas para a segurança na fábrica: um operador que o transporta entra no espaço salvaguardado para mover em jog, ensinar e verificar pontos a curta distância, e os dispositivos de habilitação e de paragem de emergência do pendant são a última linha entre um braço em movimento e uma pessoa. À medida que os pendants passam dos cabos presos a unidades móveis sem fios em estilo tablet, a sua bateria deixa de ser uma conveniência e passa a fazer parte da cadeia de segurança funcional. Este primeiro artigo sobre a alimentação de níquel-hidreto metálico para pendants de programação sem fios explica o princípio de funcionamento e o perfil de carga resultante. Analisa o dispositivo de habilitação de três posições que só permite movimento na posição intermédia, a paragem de emergência que comanda uma paragem controlada, o seletor de modo que escolhe o ensino a velocidade reduzida e a ligação sem fios cuja perda deve forçar um estado seguro. Depois disseca a carga elétrica: uma retroiluminação de ecrã tátil dominante, um processador que renderiza modelos de robô em 3-D, um rádio sem fios com fases de receção e transmissão, e — acima de tudo — o circuito de segurança que deve permanecer alimentado e determinístico em qualquer estado de carga, porque um pendant que simplesmente se desliga na mão de um trabalhador dentro da célula é ele próprio um perigo. A documentação real de robôs ancora o comportamento de segurança, desde a explícita lógica de três posições dos pendants de robôs colaborativos até às paragens de emergência que removem a alimentação dos atuadores como um evento de categoria de paragem 1.
O comissionamento e o ensino exigem que um ser humano entre no alcance do robô e o mova pelas posições desejadas, defina pontos de passagem, ajuste velocidades e verifique percursos passo a passo. A ISO 10218-1 define o pendant como a unidade portátil de programação e jog; a ISO 10218-2 define os requisitos para o sistema robótico integrado, incluindo o fluxo de trabalho de ensino salvaguardado no qual o funcionamento automático é inibido, é selecionado um modo de ensino selecionado por chave e o movimento só é permitido enquanto um dispositivo de habilitação é mantido.
O pendant transporta, portanto, um conjunto distinto de controlos: um ecrã grande com interface de jog e programação, um seletor de modo, um proeminente botão tipo cogumelo de paragem de emergência e um ou mais interruptores de habilitação de três posições (homem-morto) apertados durante o jog. Num pendant sem fios, todos estes, mais o rádio que transporta os sinais de jog e de segurança, têm de funcionar a partir de uma bateria integrada, comportando-se com o determinismo de um dispositivo de segurança com fios.
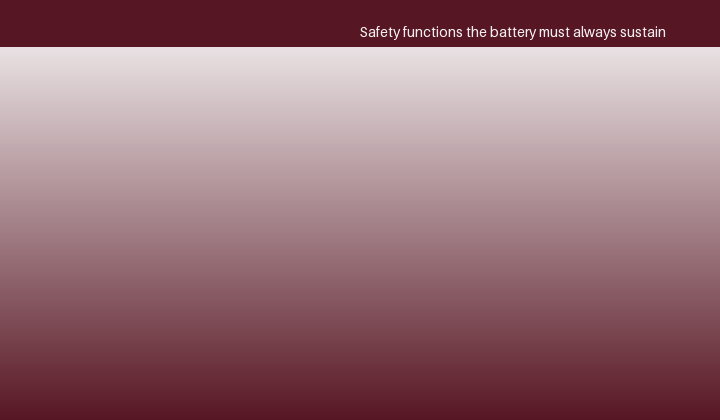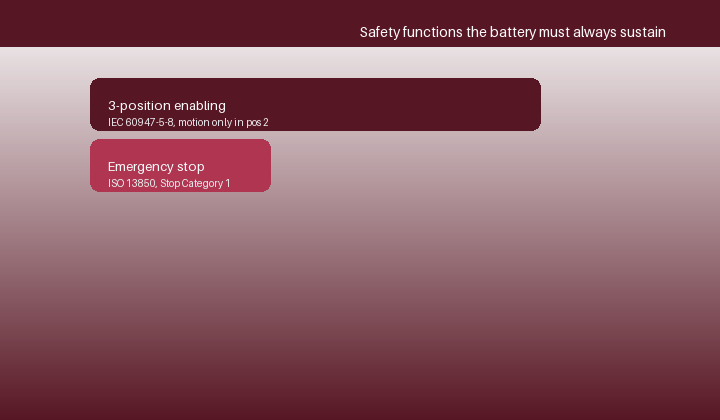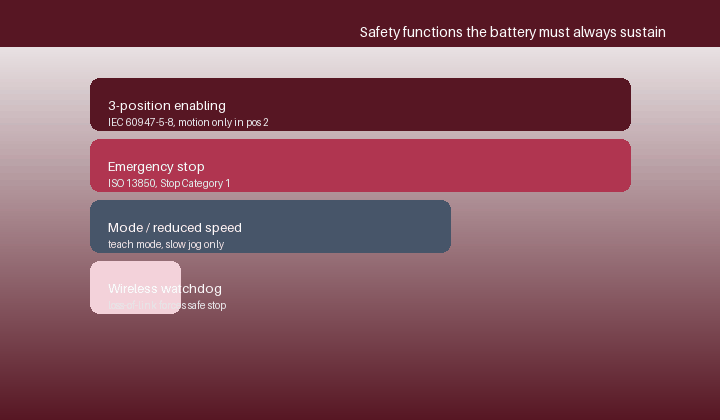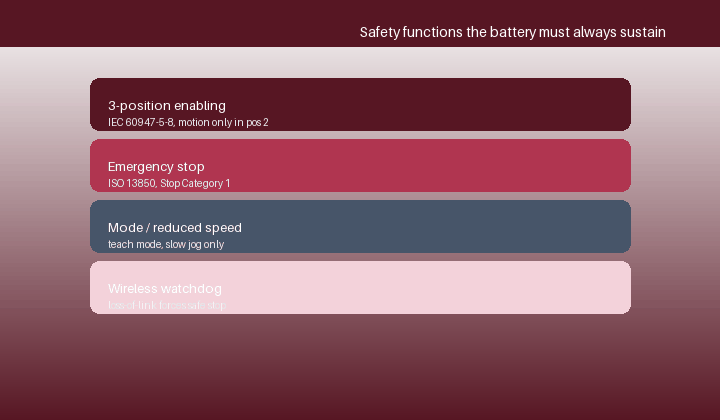
O dispositivo de habilitação de três posições, especificado para aparelhagem na IEC 60947-5-8 e exigido pela ISO 10218, tem três estados mecânicos estáveis com uma lógica deliberadamente não intuitiva: a posição 1, totalmente libertada, não permite movimento; a posição 2, a posição intermédia alcançada por um aperto leve, habilita o movimento a velocidade de ensino reduzida; e a posição 3, totalmente espremida num reflexo de pânico, novamente não permite movimento. Libertar ou agarrar em excesso param ambos o robô. Os fabricantes são explícitos que o dispositivo de habilitação é um controlo operacional, não uma paragem de emergência, e que o freedrive ou jog está ativo apenas na posição 2.
Esta lógica é implementada através de contactos ou entradas de segurança de canal duplo com deteção de falhas, e num pendant sem fios o estado desses canais deve ser transmitido com a baixa latência e a alta integridade de uma ligação de comunicação de segurança. Do ponto de vista da alimentação, a cadeia de entradas de segurança consome uma corrente contínua pequena mas não negociável: tem de estar ativa, com debounce e transmitida corretamente em qualquer estado da bateria, razão pela qual um pendant de programação não pode ser concebido como um telemóvel de consumo que simplesmente morre aos zero por cento.
A paragem de emergência do pendant segue a ISO 13850 e, segundo a IEC 60204-1, atinge uma categoria de paragem definida; a documentação dos robôs colaborativos descreve premir o E-stop do pendant como uma categoria de paragem 1 na qual as juntas recebem ordem de parar e, uma vez atingida uma imobilidade monitorizada, a alimentação é removida dos atuadores e das saídas da ferramenta. No modo de ensino, a velocidade é limitada a um valor reduzido — a ISO 10218 limita o jog a velocidade lenta, amplamente implementada em não mais de 250 mm/s — para manter seguro um operador a curta distância.
Estas funções moldam o requisito de bateria de uma forma específica: premir o E-stop ou libertar a habilitação deve ter sempre êxito, e o pendant deve reter reserva suficiente para transmitir o comando de paragem, receber a confirmação e indicar o estado resultante. Uma arquitetura de bateria que reserva uma reserva de segurança garantida abaixo do seu nível «operador descarregado» é, por conseguinte, obrigatória, não opcional.
Passar para sem fios remove o cabo, mas adiciona um modo de falha que um pendant com fios nunca tem: a perda da ligação de rádio. A prática de segurança de máquinas segundo a IEC 60204-1 e as normas de segurança de robôs exigem que a interrupção de uma ligação de controlo sem fios resulte numa paragem segura, com o robô a parar se uma mensagem de habilitação ou de comando válida e atempada não for recebida dentro de uma janela watchdog. O pendant e o controlador trocam por isso telegramas de segurança a uma taxa fixa, e qualquer lado que declare a ligação perdida comanda o estado seguro.
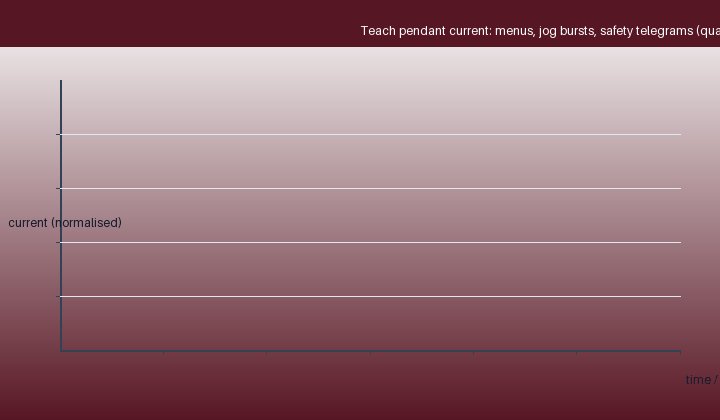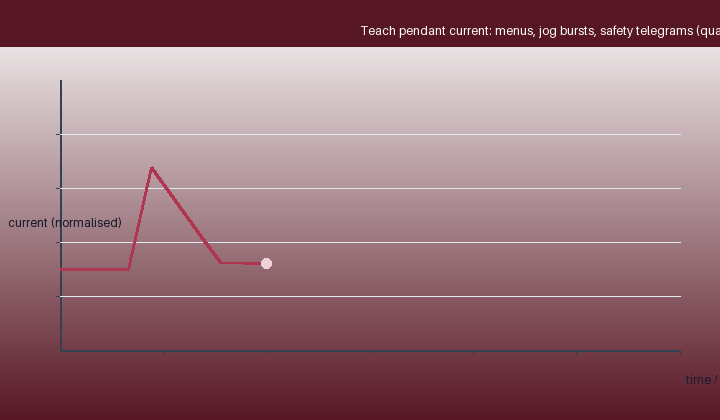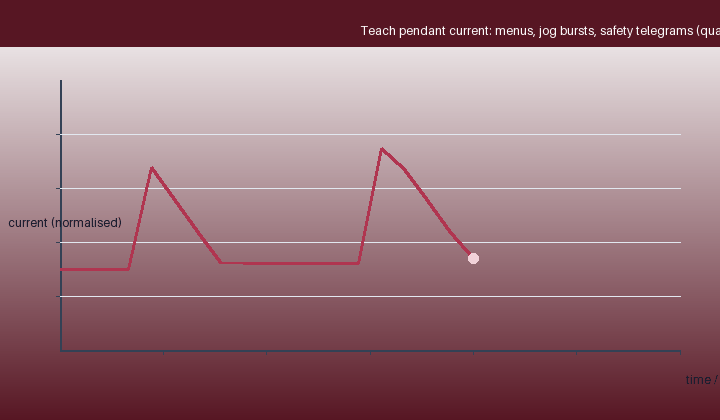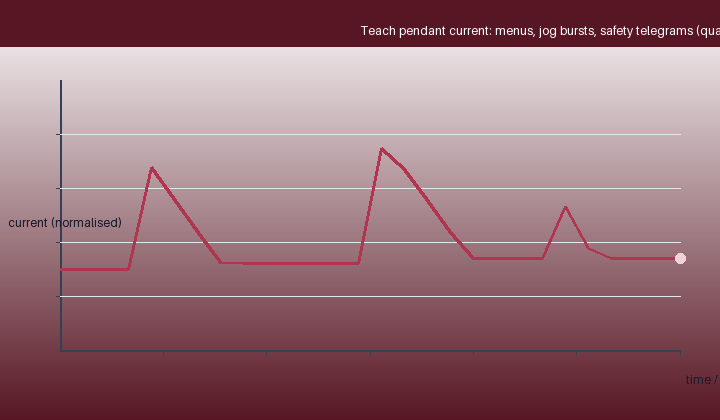
O rádio contribui com uma carga característica — uma fase de receção contínua com picos de transmissão periódicos que transportam valores de jog e estados dos canais de segurança — e a bateria deve suportar esses picos sem uma quebra de tensão (brown-out) que o controlador interpretaria como perda de ligação. A primeira figura animada traça a corrente do pendant durante uma sessão de ensino, contrastando a base do ecrã e da renderização, as rajadas de jog e os telegramas de segurança; a segunda sobrepõe em camadas as funções de segurança que a bateria deve manter vivas.
A energia de um pendant moderno é dominada pelo seu ecrã tátil grande e brilhante e pelo processador gráfico que renderiza o robô e o seu espaço de trabalho; a regulação da retroiluminação e o tempo limite do ecrã são as principais alavancas de energia. Atrás estão o processador de aplicação, o rádio sem fios, as teclas retroiluminadas e a cadeia de entradas de segurança de baixo consumo mas sempre ativa. Ao contrário de um tablet, o pendant também aciona feedback sonoro e tátil e deve despertar instantaneamente quando o interruptor de habilitação é agarrado.
A carga é em rajadas e interativa — longos períodos calmos de uso de menus pontuados por sessões de jog com brilho de ecrã elevado e tráfego de rádio contínuo — mas é delimitada por um piso rígido: qualquer que seja a corrente média, as funções de segurança e o watchdog da ligação devem continuar a funcionar até um limiar definido de bateria fraca, abaixo do qual o pendant avisa, pede um fim controlado do ensino e por fim inibe o movimento em vez de morrer a meio do jog.
A análise resulta numa especificação de bateria bastante diferente de um dispositivo de consumo: energia suficiente para um turno realista de ensino ou manutenção com o ecrã no brilho de trabalho; baixa resistência interna para os picos do rádio e do processador sem perturbação do barramento de alimentação; uma reserva de segurança garantida e orçamentada separadamente que mantém vivos a cadeia de habilitação, o E-stop e os telegramas da ligação tempo suficiente para parar o robô e devolver o controlo de forma limpa; uma indicação de estado de carga precisa e determinística; e tolerância a temperatura industrial e quedas. O segundo artigo transforma isto num projeto concreto de bateria e compara honestamente o níquel-hidreto metálico com as células de iões de lítio usadas em tablets de consumo; o terceiro mapeia as evidências ISO 10218, IEC 60204-1, de segurança funcional, rádio e bateria que um pendant deve transportar.
Conceber a bateria do pendant como um subsistema relacionado com a segurança — em vez de uma fonte de alimentação vulgar — é a disciplina que previne a falha mais perigosa que um dispositivo de ensino sem fios pode ter: ficar às escuras na mão de um operador parado dentro do alcance do robô.
Weijiang Power projeta e fabrica células seladas de níquel-hidreto metálico e baterias industriais combinadas para equipamentos remotos, fora da rede e relacionados à segurança, e apoia parceiros OEM com arquivos de desempenho IEC 61951-2, evidências de segurança IEC 62133-2, caracterização de carga por pulsos, testes de ampla faixa de temperatura e covalidação carregador/bateria. Diga-nos seu ciclo de trabalho, corrente de pico, faixa de temperatura, meta de autonomia e as normas que seu produto deve atender, e nossos engenheiros especificarão uma combinação de célula e bateria que proteja autonomia, confiabilidade e vida útil. Veja a linha na página de produtos.


