Uma T-Box só é útil se conseguir ler o que o veículo sabe. Quase tudo que a plataforma telemática reporta — estado de carga, tensões das células, velocidade, códigos de falha, sinalizadores de colisão — é coletado dos barramentos do veículo pelo protocolo CAN, e quase toda ação remota, do desbloqueio ao flash de firmware, volta pelo mesmo caminho usando diagnóstico UDS. Este artigo explica como os quadros CAN circulam no veículo, como a T-Box escuta sem perturbar o barramento e como realmente funciona a sequência UDS ISO 14229 usada no flash remoto.
Controller Area Network é um barramento serial diferencial multi-mestre: cada nó vê cada quadro, e a arbitragem por identificador de mensagem deixa os quadros de maior prioridade ganharem o fio sem colisões. Um quadro CAN clássico carrega um identificador de 11 bits (ou estendido de 29 bits), um campo de controle, até 8 bytes de dados, um CRC e bits de confirmação. O CAN-FD eleva a carga útil a 64 bytes e muda para uma taxa de bits mais rápida na fase de dados, de que as arquiteturas modernas de VE precisam para sinais de bateria e ADAS de alta resolução. Os transceptores CAN da T-Box convertem os sinais PHY diferenciais em quadros do tipo UART para seu MCU, frequentemente em dois ou três canais de barramento isolados.
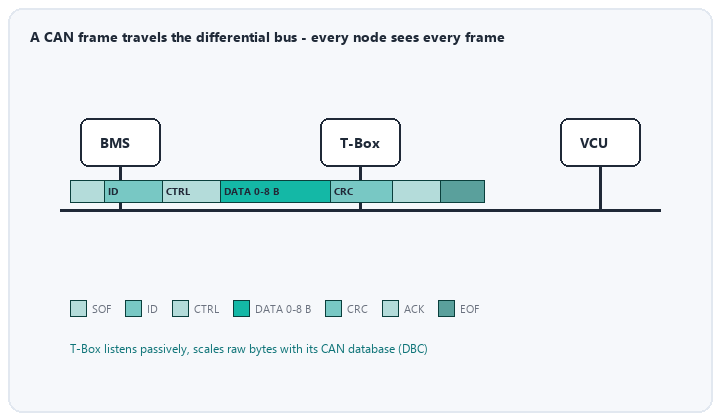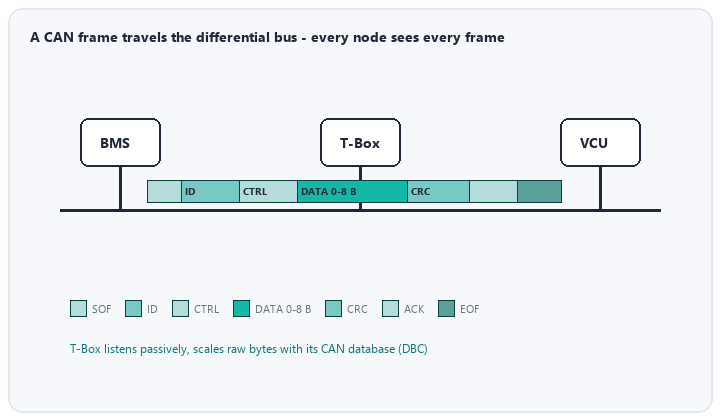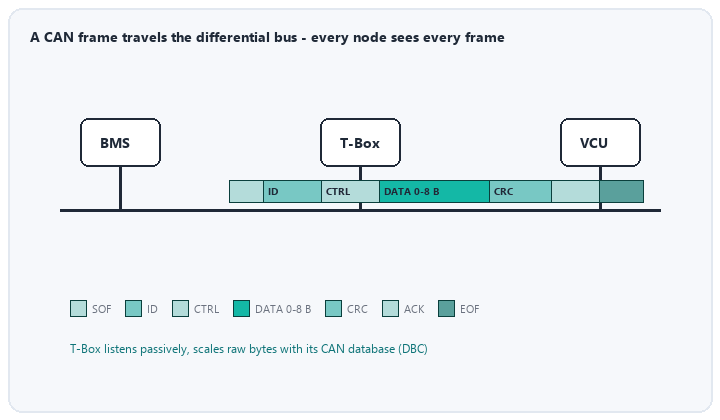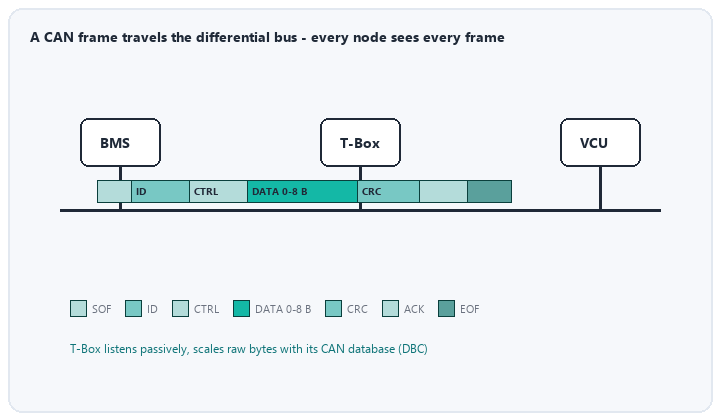
A maior parte da telemetria é coletada passivamente: a T-Box assina quadros de difusão periódicos — por exemplo o BMS publicando a tensão do pack a cada 100 ms — dimensiona os bytes brutos usando o banco de dados CAN do veículo (DBC) e os marca com carimbo de hora contra a hora GNSS. Ouvir passivamente é seguro porque não adiciona tráfego. Quando a plataforma precisa de dados que ninguém difunde, a T-Box vira um testador de diagnóstico ativo, enviando solicitações endereçadas a uma ECU específica e lendo suas respostas. Comandos remotos — pré-condicionar a cabine, travar portas — são emitidos do mesmo modo, protegidos por autenticação e comunicação segura de bordo, para que uma T-Box comprometida não possa injetar quadros não autorizados.
Unified Diagnostic Services é a linguagem cliente-servidor padronizada entre um testador (aqui, a T-Box) e as ECUs. Cada serviço tem um identificador de serviço (SID). Os serviços que um engenheiro telemático encontra com mais frequência são:
O download remoto de firmware é o fluxo UDS mais coreografado. A T-Box recebe a imagem por celular, verifica-a e então conduz a ECU-alvo por uma sequência fixa:
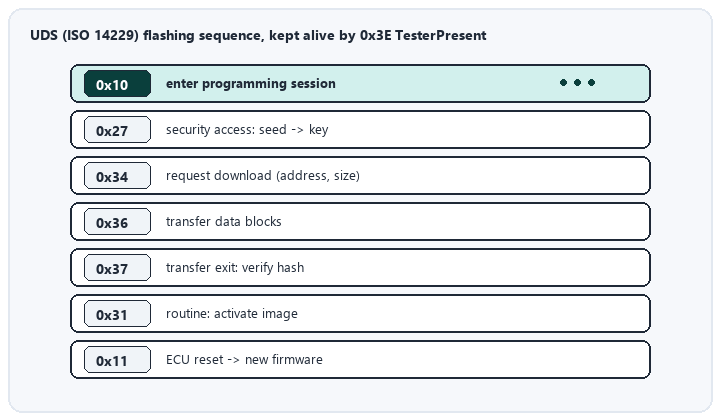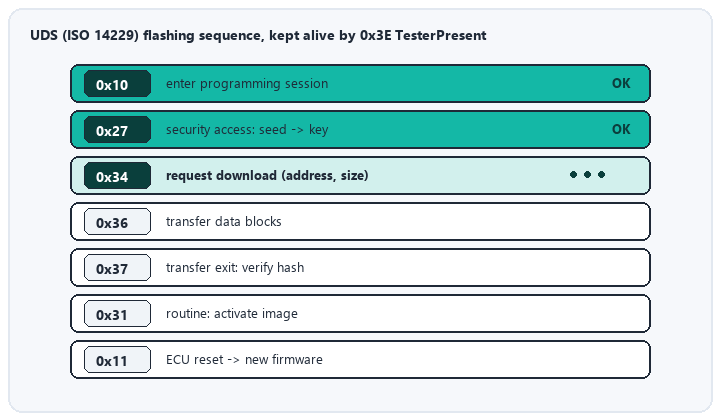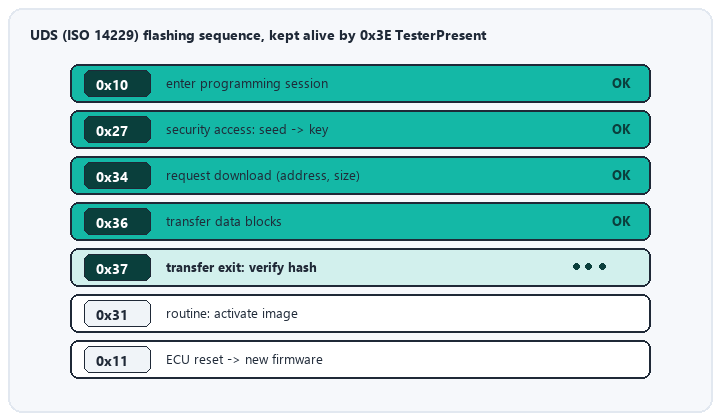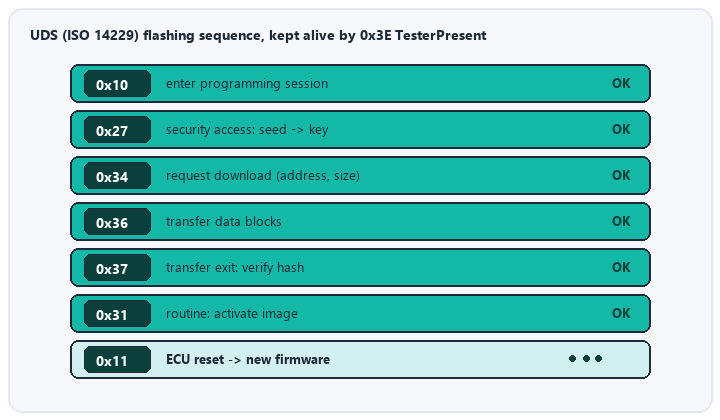
Em arquiteturas baseadas em IP os mesmos serviços rodam sobre DoIP (ISO 13400) por Ethernet automotiva; a lógica dos serviços é idêntica, só muda o transporte.
A carga do barramento, os tempos limite de mensagens e o despertar por rede parcial devem ser projetados para que a telemetria nunca deixe o tráfego de segurança sem recursos. O flash é projetado para ser retomável e tolerante à perda de energia: uma ECU interrompida no meio da atualização deve inicializar em seu bootloader e aceitar nova transferência, em vez de ficar inutilizável. O endereçamento funcional (uma solicitação a muitas ECUs) fica reservado ao TesterPresent e a reinicializações coordenadas — nunca a serviços de escrita, onde respostas simultâneas colidiriam. O uso disciplinado dessas regras separa uma plataforma telemática que atualiza 100.000 veículos sem problemas de uma que deixa uma frota inutilizável.
O flash UDS e o monitoramento contínuo do barramento exigem uma alimentação da T-Box que nunca caia. Weijiang Power fornece as células de reserva NiMH e de lítio de ampla faixa de temperatura e os packs personalizados que mantêm as unidades telemáticas vivas através de ciclos de ignição, quedas de alimentação e perda de energia por colisão — com binning de resistência interna combinado, interligações soldadas e documentação completa de transporte/segurança. Envie-nos a arquitetura do seu barramento e o perfil de corrida no pior caso, e vamos projetar a energia de reserva em torno dela.


